


 Filamentos
 Resinas
 Repuestos

 Arduino
 Raspberry Pi
 Módulos y shields
 Módulos wireless

 Motores y actuadores
 Drivers
 Llantas
 Baterías

 Varios




Motor con caja reductora y Encoder JGA25-371 12V 1:34
$30.80
Características:
- Voltaje de alimentación del motor: 3V – 12V DC
- Voltaje de alimentación del encoder: 3.3V – 5V DC
- Corriente nominal: 120mA a 12V
- Consumo de corriente nominal: 120mA
- Consumo de corriente eje detenido: 3.5A (Pico)
- Potencia: 2W
- Torque nominal: 1.2kg.cm
- Torque de paro: 8kg
- Velocidad de rotación: 320 RPM
- Relación en engranes: 1:34
- Diámetro del eje: 4 mm, eje en forma de D
- Diámetro exterior de la carcasa: 25 mm
- Dimensiones: D25mm*L71mm
- Peso: 95 gramos
Sin existencias
El Motor DC con encoder y caja reductora 25GA – 12V 126 RPM es ideal para proyectos de control de velocidad o posición en lazo cerrado, como: péndulo invertido, robot móvil autónomo, servomotor DC, faja transportadora y más. El dispositivo está compuesto de tres partes: el motor DC, la caja reductora y el encoder de cuadratura. El motor DC trabaja a un voltaje nominal de 12V. La caja reductora de metal cumple la función de reducir la velocidad de entrada y aumentar el torque de salida. El motor y la caja reductora están fabricados en metal para una mayor durabilidad y resistencia. El encoder sirve como un sensor de velocidad y sentido de giro, funciona utilizando dos sensores de efecto Hall.
El motor DC funciona con voltajes entre 5V a 12V, el torque y velocidad de salida varían de acuerdo al voltaje aplicado. Al trabajar con el voltaje nominal de 12V, la velocidad angular de salida será de 1000RPM (revoluciones por minuto). Para trabajar con un microcontrolador como Arduino, PIC, Teensy, Nodemcu o Raspberry Pi necesitaremos utilizar un driver de potencia y una fuente de alimentación externa. No recomendamos utilizar la salida de 5V de nuestro Arduino, ni tampoco alimentar el motor con el puerto USB de la PC, esto debido a que la corriente que necesita el motor es mayor a la que estos dispositivos pueden entregar.
El encoder está conformado por un disco magnético multipolo unido al eje del motor DC y por dos sensores de efecto Hall. Cuando el motor DC gira, el disco magnético también gira y los polos magnéticos del disco van pasando frente a los sensores hall que emiten un pulso digital («tick») cada vez que detectan un polo magnético positivo. Como el disco posee 22 polos alternados, entonces por cada vuelta cada sensor hall emitirá 11 pulsos o «ticks». Los dos sensores hall (A y B) están desfasados 90º y sus salidas tipo onda cuadrada también estarán desfasadas 90º, a esto se le conoce como encoder de cuadratura. El desfase de ondas es útil para detectar el sentido de giro del motor, pues al girar en un sentido la onda A precederá a la onda B y en el otro sentido de gira la onda B precederá a la A. Para trabajar con Arduino se recomienda usar pines de interrupciones.
CARACTERÍSTICAS:
- Voltaje de alimentación del motor: 3V – 12V DC
- Voltaje de alimentación del encoder: 3.3V – 5V DC
- Corriente nominal: 120mA a 12V
- Consumo de corriente nominal: 120mA
- Consumo de corriente eje detenido: 3.5A (Pico)
- Potencia: 2W
- Torque nominal: 1.2kg.cm
- Torque de paro: 8kg
- Velocidad de rotación: 320 RPM
- Relación en engranes: 1:34
- Diámetro del eje: 4 mm, eje en forma de D
- Diámetro exterior de la carcasa: 25 mm
- Dimensiones: D25mm*L71mm
- Peso: 95 gramos
PINES:
- Pin 1: (Mot+) Terminal Motor -, Color Rojo
- Pin 2: (Mot-) Terminal Motor +, Color Negro
- Pin 3: (GND) Encoder GND, Color Verde
- Pin 4: (VCC) Encoder VCC, Color Azul
- Pin 5: (EnA) Señal A, Color Amarillo
- Pin 6: (EnB) Señal B, Color Blanco
Descargas:
- Tutorial: Arduino y encoder de cuadratura por interrupciones
- Tutorial: Interrupciones en Arduino
- Tutorial: Arduino y encoders
- Tutorial: Arduino y encoders alt
- Tutorial: Arduino y encoders (Robuin)
- Video: Arduino + Encoder digital optico (HomoFaciens)
- Video: Como usar Encoders con Arduino (Sparkfun)
- Video: Interrupciones en Arduino (Sparkfun)
- Proyecto: Sistema de Control PI Motor con Encoder Labview/Arduino
| Peso | 0.090 kg |
|---|---|
| Dimensiones | 5.3 × 2.5 × 2.5 cm |

Productos relacionados


Bomba de agua Sumergible
Características
- Voltaje de Operación : 2.5 ~ 6V
- Corriente de Operación : 130 ~ 220mA
- Flujo : 80 ~ 120 L/H
- Elevación máxima de columna de agua: 40 [cm]
- Material : Plástico
- Diámetro Externo del Tubo de Salida : 7.5 mm
- Diámetro Interno del Tubo de Salida : 5 mm
- Largo de cable: 20cm aprox.
- Tamaño: 43mm (largo) x 23mm (diámetro)
- Temperatura del agua: -20 a 50 °C


Brushless Motor XXD A2212 2200KV
Características
- Modelo: A2212/6T
- Motor KV (RPM / V): KV2200
- RPM/V: 2200 KV (2200 revoluciones por minuto por cada volt suministrado)
- Corriente: 12A/60s
- Eficiencia máxima: 80%
- Corriente máxima de eficiencia: 4 ~ 10A (> 75%)
- Corriente sin carga: 10V/0.5A
- Tamaño de motor (con eje): 27.5 mm x 38.5 mm
- Diámetro del eje: 3.17mm (3.2mm)
- Longitud del diámetro: 11.5mm
- Peso de motor: 47 g


Brushless Motor XXD A2212 1000KV
Características
- Modelo: A2212/10T
- Motor KV (RPM / V): KV1000
- RPM/V: 1000 KV (1000 revoluciones por minuto por cada volt suministrado)
- Corriente: 12A/60s
- Eficiencia máxima: 80%
- Corriente máxima de eficiencia: 4 ~ 10A (> 75%)
- Corriente sin carga: 10V/0.5A
- Tamaño de motor (con eje): 27.5 mm x 38.5 mm
- Diámetro del eje: 3.17mm (3.2mm)
- Longitud del diámetro: 11.5mm
- Peso de motor: 47 g


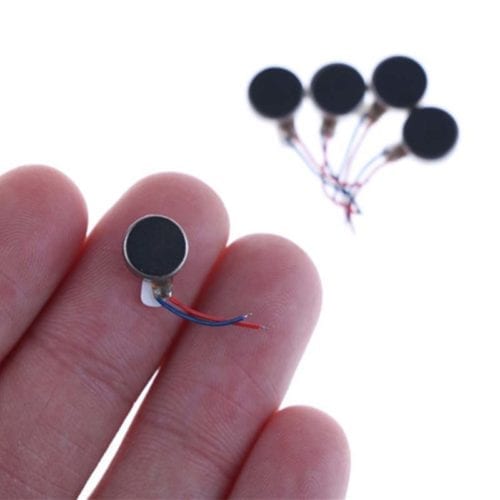
Motor Vibrador 5V Tipo Moneda
Características
- Voltaje de alimentación: 2 V a 5 V
- Consumo de Corriente
- 2V, 40 mA
- 3V,60 mA,
- 4V, 80 mA
- 5V,100 mA
- Velocidad nominal del rotor: 11,000 RPM
- Dirección de rotación: Sentido horario y antihorario
- Posición del motor: Cualquier posición disponible
- Temperatura de operación : -20 °C a 70 °C
- Peso: 1 g
- Largo del cable: 20 mm
- Almohadilla de goma: 0.2mm
- Dimensiones motor:
- Diámetro: 10 mm
- Grosor: 2.7 mm
- Forma: Plano redondo
- Material: Metálico
- Color: Plateado con negro
- Número de cables: 2


Servomotor S3003 360 grados
Características:
Servomotor de dimensiones estándar de rotación continua 360g con engranajes plásticos.
- Voltaje de operación: 4.8 V a 6 V
- Torque máx. : 5.5kg/cm (4.8V)
- Velocidad de funcionamiento: 0.23sec/60grados(4.8V), 0.19sec/60grados(6V)
- Radio máx. : 360º
- Rango de temperatura: -20 + 60 C grados
- Peso: 38 g
- Longitud de cable: 26cm
- Dimensiones: 40,5 x39x 20 mm
- Conector del servo: JR


Ventilador DC 5010 12V 50x50x10mm 0.18A
CARACTERÍSTICAS
- Tipo: 5010 ventilador
- Voltaje de Operación: 12V DC
- Corriente de Operación: 0.18A
- Velocidad: 4500 ± 10% RPM
- Ruido: 18 dBA
- Tipo de motor: brushless
- Velocidad de Viento: 1.5 M/s
- Volúmen de Aire: 15.5 CFM
- Rodamiento: oil bearing
- Vida útil: 30000 hours
- Largo de cable: 27cm aprox.
- Dimensiones: 50mm x 50mm x 10mm(L x W x H)


